DXCは、X型とDeadcat型という2つのフレーム構成によって成り立つツインプラットフォーム型のドローンモジュールです。
これは、それぞれを独立した2機のドローンとして開発したものではありません。共通のコア構造を基盤とし、一部の構造部品を調整することで、同一のプラットフォームを2種類のフレーム構成へ切り替えられるように設計されています。両者は主要なプレート部品と電子機器の搭載構造を共有しながら、それぞれ異なるアーム配置とプラットフォーム特性を維持しています。
1か月以上にわたる部品製作と実機組立を経て、DXCはもはやCAD上の構造コンセプトだけではなくなりました。初のフルスケール試作機は実際の組立段階に入り、設計段階では完全に確認できなかった課題に対して、具体的な検証を始めています。電子部品は本当に想定したスペース内に収まるのか。はんだ付けや配線を完了した後でも、十分な余裕は残るのか。そして、プラットフォームを別の構成へ切り替えた場合でも、後部構造をさらに延長できるのか。
こうした検証から得られた結果が、DXC第2版の設計方向を少しずつ形作っています。
ひとつのコア構造、2つのプラットフォーム構成
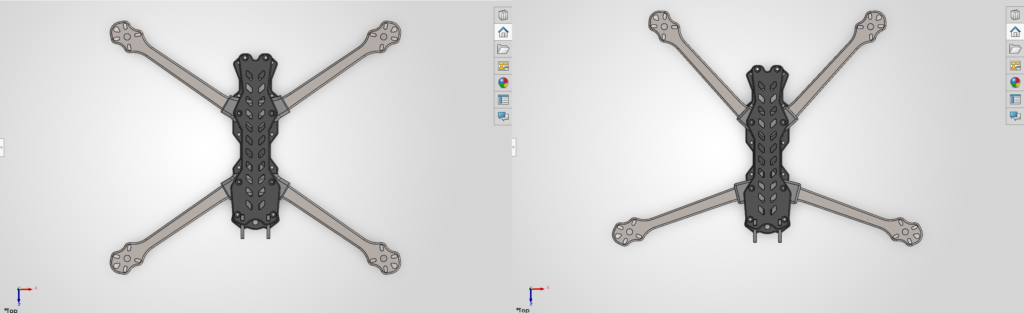
DXCは、共通のコア構造を基盤として開発されたツインプラットフォームで、X型とDeadcat型という2つのフレーム構成に対応しています。

2つの構成は主要なプレート部品と搭載構造を共有し、一部の構造部品を調整することで、アーム配置やプラットフォーム全体の形状を変更します。この設計は、異なる2つのフレームを無理に同じ外形へ統合することを目的としたものではありません。それぞれの配置特性を維持しながら、主要部品の共通化率を高めることを狙っています。

DXCにとって、X型とDeadcat型は互いに無関係な2種類のフレームではなく、同一のコアプラットフォームから派生した2つの構成です。この考え方を実機で確認することも、最初の実体試作機における重要な検証項目のひとつです。
実体試作によって、搭載スペースは図面上の空間だけではなくなる
バージョン 1.2
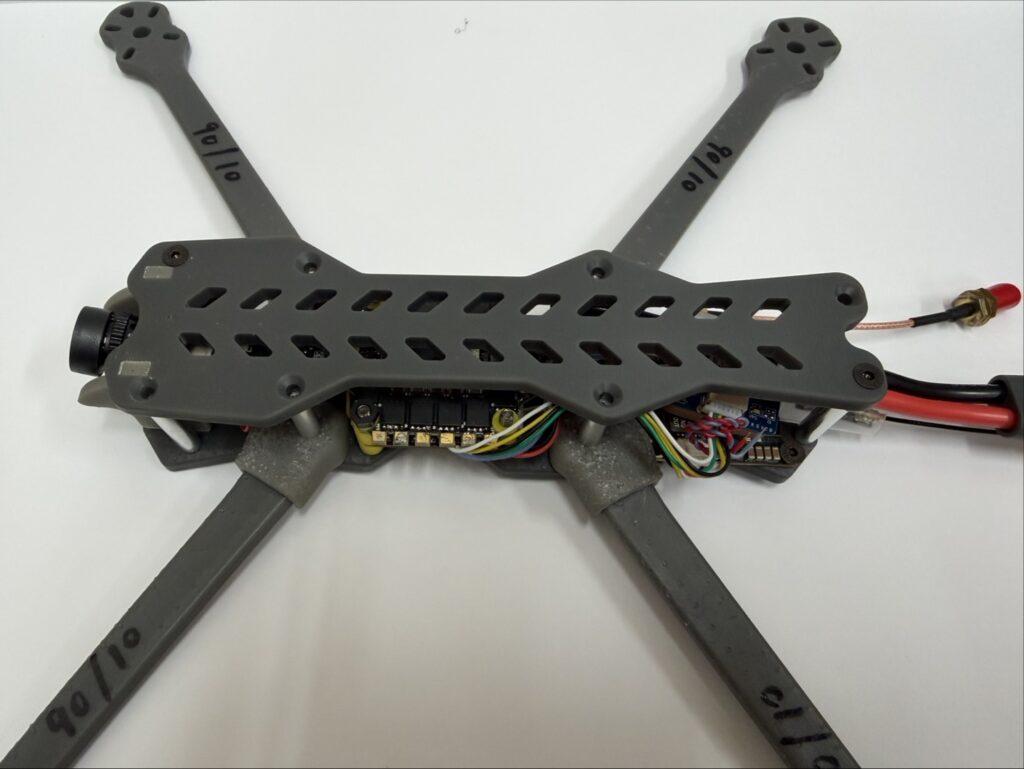
最初のDXC試作機は、主にフレーム全体の比率、部品の組み合わせ方法、そして電子機器の実際の配置を確認するために製作されました。

現在までに、前方の19 × 19 mmカメラ搭載エリア、中央の電子システム(ESC・FC)スタックエリア、上部のバッテリー搭載部、後方の電子モジュール(VTX・GPS・ELRS)エリア、さらにモーターとアームの接続部について、実際の組み付けを完了しています。

CADモデル上では、これらの搭載スペースはすでに各部品を収めるための理論上十分な空間を確保していました。しかし、部品を実際にフレームへ組み込んで初めて、部品同士の距離、実際の組立順序、配線が通る位置、そして組立やメンテナンスに必要な作業スペースまで確認することができます。

今回の実装によって、DXCの主要なスペース構成が実際に成立することを確認できました。これにより、今後の設計変更も単なる部品寸法だけに依存するのではなく、実際の組立条件を基準として進められるようになります。
CADでは部品配置を確認できても、実際の配線までは完全に表現できない
電子モジュールの外形寸法はCAD上で正確に再現できますが、実際の電子システムはモジュール本体だけで構成されているわけではありません。

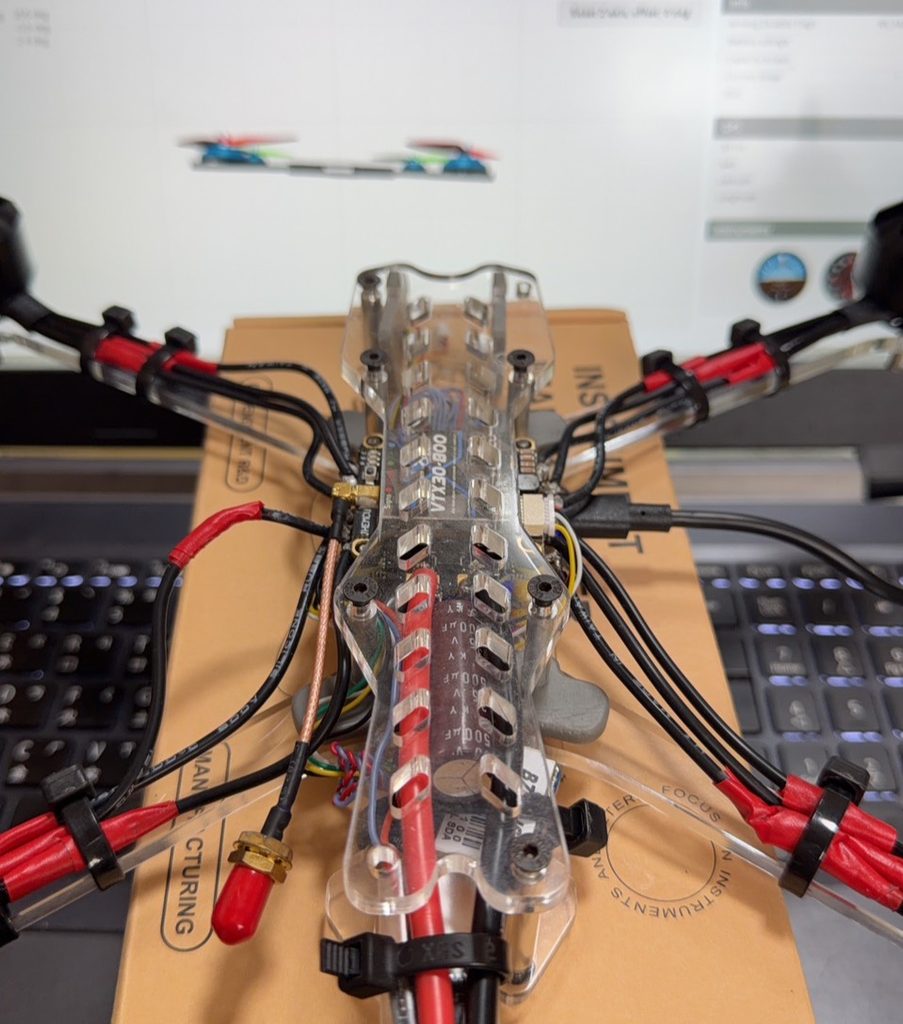
4-in-1 ESCに電源ケーブルとコンデンサをはんだ付けすると、はんだ接合部の高さ、ケーブルの太さ、曲げ方向、コンデンサのリード部分、さらに固定方法によって追加のスペースが必要になります。特に太い電源ケーブルは任意の位置で急角度に曲げることができないため、図面上では十分に見えるクリアランスでも、実際に組み付けた後にはそのまま使用できるとは限りません。
バージョン 1.1
初回の実装では、4-in-1 ESCに電源ケーブルとコンデンサを接続した後でも、中央の電子機器スペースに35V・1500μFの長形コンデンサを収めることができました。この結果から、既存のスペースは理論上の寸法だけで部品を収容できるだけでなく、実際のはんだ付けや配線によって増加するスペース要求にも対応できることが確認されました。

さらに重要なのは、今回の組立によって、配線の取り回しとコンデンサ固定の実際の位置を確認できたことです。これにより、今後のバージョンでは、より合理的な配線方向と配置をあらかじめ考慮できるようになります。
2つの構成が後部構造の延長範囲を決める
中央の電子機器スペースを確認した後、次の課題となったのが後部スペースです。

後部構造を延長すれば、電子機器を搭載するためのスペースをさらに確保できます。しかし、DXCは単一のフレーム構成だけを前提としたプラットフォームではありません。X型からDeadcat型へ構成を変更すると、後方アームとプロペラの位置も同時に変化します。そのため、後部構造をどこまで延長できるかは、どちらか一方の構成だけを基準に判断することはできません。

そこで、DXCを実際にX型とDeadcat型の2つの構成へ切り替えながら、アーム位置、プロペラディスクの範囲、そして後部構造の延長可能スペースをそれぞれ比較しました。その結果、延長後の構造はどちらの構成でもプロペラの回転範囲を避けることができ、必要なプロペラクリアランスにも干渉しないことを確認しました。

この結果により、DXCはツインプラットフォームとしての切り替え機能を維持しながら、後方の電子機器に使用できる搭載スペースをさらに拡張できることが分かりました。これは、第2版で後部構造を変更するための直接的な設計根拠にもなっています。
空間調整から構造検証へ
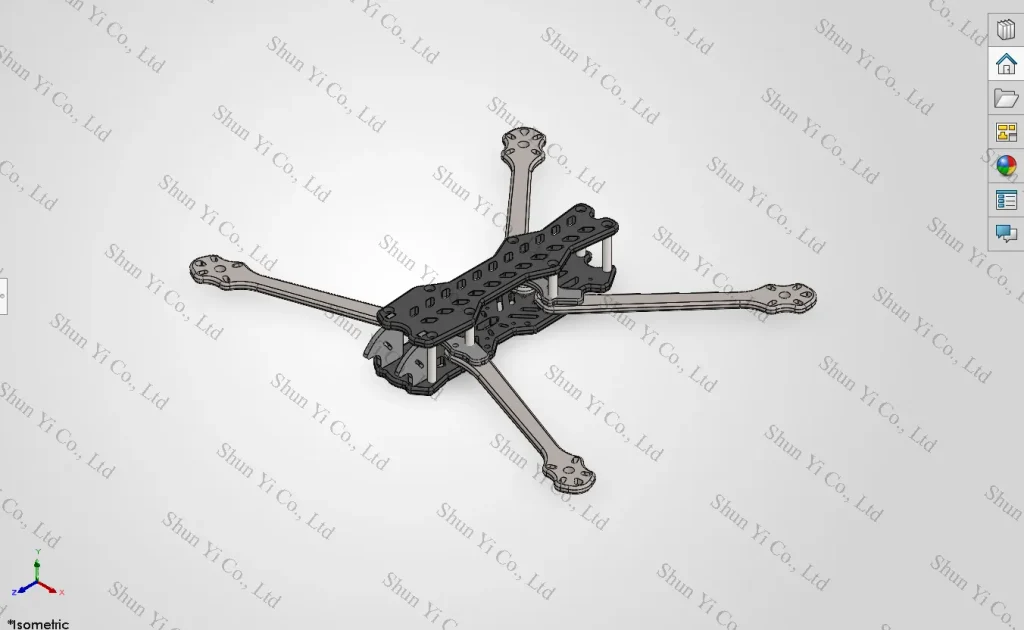
試作機(V1.1)の目的は、そのまま最終製品へ仕上げることではなく、全体のプロポーション、コア構造、電子機器の搭載スペース、そしてツインプラットフォーム構成を実機で確認することにあります。

実装結果から、DXCの主要な設計方向が成立することは確認できました。一方で、電子システムと配線をすべて組み込んだ状態では、後部スペースにはまだ再配置の余地があります。2つのプラットフォーム構成のいずれについても安全な延長範囲が確認できたため、第2版では既存構造を根本から作り直す必要はなく、初回の実験結果をもとに局所的な調整を進めることができます。
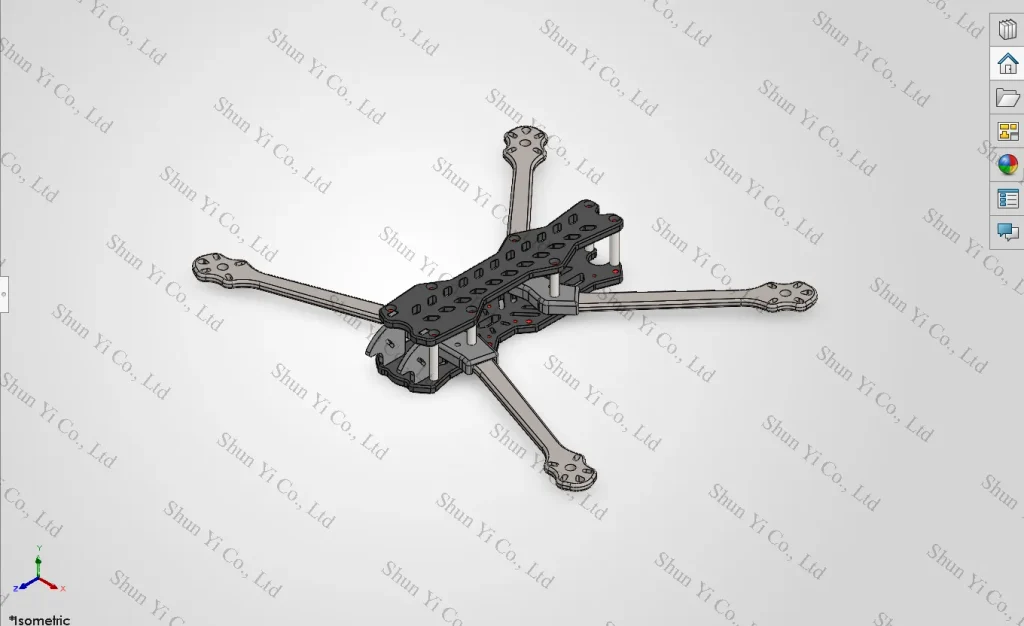
V1.2では後部構造を延長し、電子機器を搭載できる有効スペースを拡大するとともに、30.5 × 30.5 mmの標準マウントホールを追加します。これにより、後部の搭載スペースは、より多くの一般的なサイズの電子モジュールに対応できるようになります。

電子機器の搭載スペースを再配分するだけでなく、従来のアームブラケットも包み込む構造へと変更しました。新しいブラケットは2本のアームを同時に覆うことで、アームとコアプラットフォームの間により一体性の高い接続を形成します。また、今後の固定方法、荷重時の挙動、構造安定性を検証するための新たな設計基盤にもなります。

V1.1からV1.2への変更は、単に後部の長さを延ばすだけではありません。DXCの開発は「部品が収まるか」という段階から、さらに「電子システムを合理的に搭載できるか」、そして「実際の使用条件に対して構造が安定して耐えられるか」という段階へ進み始めています。
次の段階:構造の実機検証へ
第2版の構造調整が進むにつれて、DXCの検証重点は電子機器の搭載スペースや組立空間から、徐々に構造そのものへと移りつつあります。現在は、アーム、ブラケット、コアプラットフォームの接続部を対象に、荷重時の挙動や曲げ変形の評価を進めており、包み込み長さや構造構成の違いが変位量にどのような影響を与えるかを比較しています。これらの結果は、第2版を実際に製作する前の設計選定に活用されます。

次の段階では、シミュレーション結果を実体試作機へ反映し、アームのたわみ、振動、固定部の安定性、そして繰り返し組立後の構造性能をさらに確認していきます。

CADによってDXCの最初の形が生まれ、第1版の実装によって図面だけでは見えなかった組立上の課題が明らかになりました。第2版では、さらに直接的な問いに向き合い始めています。
このツインプラットフォームは、単に「組み立てられるか」ではなく、「実際の使用条件下で安定して機能できるか」という段階へ進んでいます。
CADによってDXCの最初の形が生まれ、実際の組立によって図面だけでは見えなかった課題が明らかになりました。これからの物理試験によって、このツインプラットフォームがどこまで発展できるのかを、さらに見極めていきます。
2026年9月24日 | Shun Yi Co., Ltd.